

Gibt es kommerziell erhältliche Roboterbeingelenke?
Jun 26, 2026
Eine Nachricht hinterlassen
In der dynamischen Landschaft der Robotik steigt die Nachfrage nach leistungsstarken Roboterbeingelenken. Als engagierter Lieferant von Roboterbeingelenken wird mir oft die Frage gestellt: Gibt es kommerzielle Roboterbeingelenke? Die Antwort ist ein klares Ja, und in diesem Blog werde ich in die Welt der kommerziellen Roboterbeingelenke eintauchen und deren Verfügbarkeit, Funktionen und Anwendungen untersuchen.
Der Markt für kommerzielle Roboterbeingelenke
Die Robotikbranche verzeichnete in den letzten Jahren ein exponentielles Wachstum, mit Anwendungen, die von der industriellen Automatisierung über Serviceroboter bis hin zum Gesundheitswesen reichen. Dieses Wachstum hat die Entwicklung einer breiten Palette kommerzieller Roboterbeingelenke vorangetrieben. Diese Gelenke sind so konzipiert, dass sie den unterschiedlichen Anforderungen verschiedener Robotersysteme gerecht werden und unterschiedliche Grade an Präzision, Drehmoment und Bewegungsbereich bieten.
Einer der Schlüsselfaktoren für die Verfügbarkeit kommerzieller Roboterbeingelenke ist der technologische Fortschritt. Durch die Entwicklung effizienterer Motoren, ausgefeilter Steuerungssysteme und leichterer Materialien sind Hersteller nun in der Lage, qualitativ hochwertige Roboterbeingelenke herzustellen, die sowohl zuverlässig als auch kostengünstig sind.
Arten von kommerziellen Roboterbeingelenken
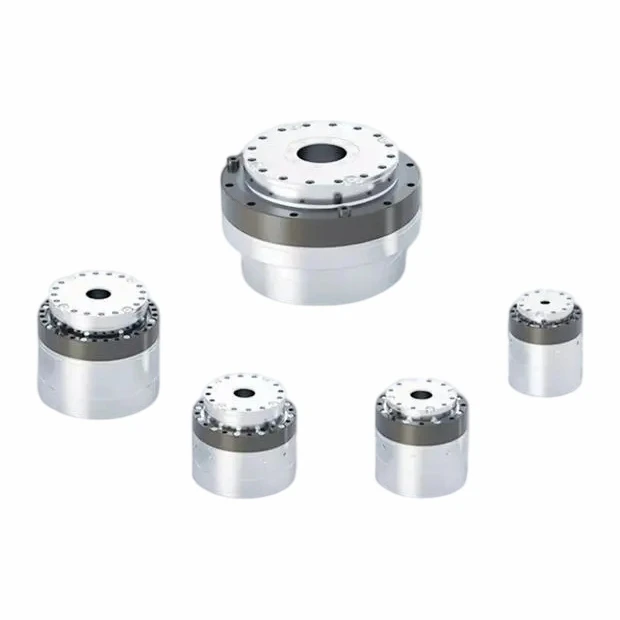
Auf dem Markt sind verschiedene Arten kommerzieller Roboterbeingelenke erhältlich. Zwei der beliebtesten Typen sindKompakte RobotergelenkmoduleUndMikroroboter-Gelenkmodule.
Kompakte Robotergelenkmodule
Kompakte Robotergelenkmodule sind für Anwendungen mit begrenztem Platzangebot konzipiert. Diese Gelenke zeichnen sich durch ihre geringe Größe und hohe Leistungsdichte aus. Sie werden häufig in mobilen Robotern wie humanoiden Robotern und kleinen Industrierobotern eingesetzt. Das kompakte Design ermöglicht eine einfache Integration in enge Räume und bietet dennoch ausreichend Drehmoment und Bewegungsfreiheit. Beispielsweise können in einem humanoiden Roboter kompakte Robotergelenkmodule verwendet werden, um eine reibungslose und präzise Bewegung der Beine zu ermöglichen, sodass der Roboter gehen, rennen und andere komplexe Aufgaben ausführen kann.
Mikroroboter-Gelenkmodule
Mikroroboter-Gelenkmodule sind noch kleiner und werden typischerweise in Mikrorobotern oder Robotern mit sehr begrenztem Platzbedarf eingesetzt. Diese Gelenke sind für hohe Präzision und fein abgestimmte Kontrolle ausgelegt. Sie werden häufig in Anwendungen wie der medizinischen Robotik eingesetzt, bei denen präzise Bewegungen von entscheidender Bedeutung sind. Beispielsweise können in einem chirurgischen Roboter Mikroroboter-Gelenkmodule verwendet werden, um die Bewegung der Roboterarme mit äußerster Genauigkeit zu steuern und so minimalinvasive Operationen zu ermöglichen.
Merkmale kommerzieller Roboterbeingelenke
Kommerzielle Roboterbeingelenke verfügen über eine Vielzahl von Eigenschaften, die sie für verschiedene Anwendungen geeignet machen.
Drehmoment und Belastbarkeit
Eines der wichtigsten Merkmale von Roboterbeingelenken ist ihr Drehmoment und ihre Belastbarkeit. Das Drehmoment bestimmt die Kraft, die das Gelenk erzeugen kann, während sich die Tragfähigkeit auf das maximale Gewicht bezieht, das das Gelenk tragen kann. Unterschiedliche Anwendungen erfordern unterschiedliche Drehmoment- und Belastbarkeitsniveaus. Beispielsweise benötigen Industrieroboter, die für schwere Aufgaben wie das Heben und Bewegen großer Gegenstände eingesetzt werden, Gelenke mit hohem Drehmoment und hoher Tragfähigkeit. Andererseits benötigen Serviceroboter, die für Aufgaben wie Reinigen oder Führen eingesetzt werden, möglicherweise Gelenke mit geringerem Drehmoment und geringerer Tragfähigkeit.
Bewegungsbereich
Der Bewegungsbereich eines Roboterbeingelenks ist ein weiteres entscheidendes Merkmal. Sie bestimmt, wie weit sich das Gelenk bewegen kann. Ein größerer Bewegungsbereich ermöglicht es dem Roboter, komplexere Aufgaben auszuführen. Beispielsweise kann ein humanoider Roboter mit einem großen Bewegungsbereich in seinen Beingelenken natürlicher gehen und Aufgaben wie Treppensteigen oder Springen ausführen.
Präzision und Genauigkeit
Präzision und Genauigkeit sind für Roboterbeingelenke von entscheidender Bedeutung, insbesondere bei Anwendungen, bei denen präzise Bewegungen erforderlich sind. Hochpräzise Gelenke können sicherstellen, dass sich der Roboter genau wie vorgesehen bewegt, wodurch Fehler reduziert und die Gesamtleistung des Roboters verbessert werden.

Anwendungen kommerzieller Roboterbeingelenke
Kommerzielle Roboterbeingelenke haben ein breites Anwendungsspektrum in verschiedenen Branchen.
Industrielle Automatisierung
Im industriellen Bereich werden Roboterbeingelenke bei Robotern eingesetzt, die für Aufgaben wie Materialtransport, Montage und Schweißen eingesetzt werden. Diese Gelenke ermöglichen es den Robotern, sich präzise und effizient zu bewegen, was die Produktivität erhöht und das Risiko menschlicher Fehler verringert. Beispielsweise können in einer Automobilfabrik Roboterbeingelenke in Robotern eingesetzt werden, die für die Montage von Autoteilen zuständig sind.
Serviceroboter
Auch Serviceroboter, wie sie in Hotels, Krankenhäusern und Lagerhäusern eingesetzt werden, sind auf Roboterbeingelenke angewiesen. Diese Gelenke ermöglichen es den Robotern, sich zu bewegen und Aufgaben wie die Lieferung von Gegenständen, die Reinigung und die Bereitstellung von Informationen auszuführen. Beispielsweise kann sich ein Serviceroboter in einem Hotel mit seinen Beingelenken von einer Etage zur anderen bewegen und den Gästen Zimmerservice anbieten.
Gesundheitspflege
Im Gesundheitswesen werden Roboterbeingelenke in medizinischen Robotern für Aufgaben wie Chirurgie und Rehabilitation eingesetzt. Diese Gelenke bieten die Präzision und Kontrolle, die für heikle medizinische Eingriffe erforderlich sind. Beispielsweise können in einem chirurgischen Robotersystem Roboterbeingelenke verwendet werden, um die Bewegung der chirurgischen Instrumente mit hoher Genauigkeit zu steuern und so das Risiko von Komplikationen während der Operation zu verringern.
Herausforderungen und zukünftige Trends
Obwohl es viele kommerzielle Roboterbeingelenke auf dem Markt gibt, gibt es noch einige Herausforderungen, die angegangen werden müssen. Eine der größten Herausforderungen sind die Kosten. Hochleistungs-Roboterbeingelenke können teuer sein, was ihren Einsatz in manchen Anwendungen einschränken kann. Eine weitere Herausforderung ist die Haltbarkeit und Zuverlässigkeit der Verbindungen. Roboter arbeiten oft in rauen Umgebungen und die Gelenke müssen dem Verschleiß im Laufe der Zeit standhalten.
Mit Blick auf die Zukunft können wir mit mehreren Trends bei der Entwicklung kommerzieller Roboterbeingelenke rechnen. Ein Trend ist die Integration künstlicher Intelligenz und maschineller Lerntechnologien. Mithilfe dieser Technologien können sich die Gelenke an unterschiedliche Umgebungen und Aufgaben anpassen und so die Gesamtleistung der Roboter verbessern. Ein weiterer Trend ist die Entwicklung leichterer und energieeffizienterer Verbindungen. Dies reduziert nicht nur den Stromverbrauch der Roboter, sondern macht sie auch tragbarer und einfacher zu bedienen.
Kontakt für Beschaffung
Wenn Sie daran interessiert sind, hochwertige Roboterbeingelenke für Ihre Roboteranwendungen zu beschaffen, lade ich Sie ein, Kontakt mit uns aufzunehmen. Als führender Lieferant von Roboterbeingelenken bieten wir eine breite Produktpalette an, die Ihren spezifischen Anforderungen gerecht wird. Ob Sie suchenKompakte Robotergelenkmodule,Mikroroboter-Gelenkmoduleoder andere Arten vonGelenke des RobotersWir verfügen über das Fachwissen und die Produkte, um Ihr Projekt zu unterstützen. Kontaktieren Sie uns, um ein Gespräch über Ihre Anforderungen zu beginnen und herauszufinden, wie unsere Roboterbeingelenke die Leistung Ihrer Roboter verbessern können.
Referenzen
- Robotik: Modellierung, Planung und Steuerung von Bruno Siciliano, Lorenzo Sciavicco, Luigi Villani und Giuseppe Oriolo
- Industrierobotik: Technologie, Programmierung und Anwendungen von Peter A. Frank
- Medizinische Robotik und computergestützte Chirurgie: Technologie und klinische Anwendungen von Russell H. Taylor, Kazuhiro Kitagawa und Steven M. Okamura
Anfrage senden