

Kann ein Mikromotortreiber in einem Roboterarm verwendet werden?
Jul 24, 2026
Eine Nachricht hinterlassen
Kann ein Mikromotortreiber in einem Roboterarm verwendet werden? Das ist eine Frage, die mir als Lieferant von Mikromotortreibern oft gestellt wird. In diesem Blogbeitrag teile ich meine Erkenntnisse zu diesem Thema und erkläre, warum Mikromotortreiber hervorragend für Roboterarme geeignet sein können.
Lassen Sie uns zunächst darüber sprechen, was ein Mikromotortreiber ist. Ein Mikromotortreiber ist ein Gerät, das den Betrieb eines Mikromotors steuert. Es nimmt elektrische Signale von einem Controller auf und wandelt sie in die entsprechende Leistung und Signale zum Antrieb des Motors um. Mikromotortreiber gibt es in verschiedenen Ausführungen, darunter mit und ohne Bürsten, und sie können in einer Vielzahl von Anwendungen eingesetzt werden, von kleinen Unterhaltungselektronikgeräten bis hin zu Industriemaschinen.
Betrachten wir nun die Anforderungen an einen Roboterarm. Ein Roboterarm muss sich präzise und reibungslos bewegen können, mit hoher Genauigkeit und Wiederholbarkeit. Es muss außerdem in der Lage sein, unterschiedliche Lasten zu bewältigen und in verschiedenen Umgebungen zu funktionieren. Mikromotortreiber können bei der Erfüllung dieser Anforderungen eine entscheidende Rolle spielen.
Einer der Hauptvorteile des Einsatzes eines Mikromotortreibers in einem Roboterarm ist seine Fähigkeit, eine präzise Steuerung zu ermöglichen. Mikromotortreiber können die Geschwindigkeit, das Drehmoment und die Richtung des Motors mit hoher Präzision anpassen, sodass der Roboterarm komplexe Bewegungen präzise ausführen kann. Dies ist besonders wichtig für Anwendungen, die eine Feinmanipulation erfordern, wie z. B. Pick-and-Place-Operationen oder chirurgische Eingriffe.
Ein weiterer Vorteil ist die kompakte Größe von Mikromotortreibern. Roboterarme haben oft nur begrenzten Platz und Mikromotortreiber sind klein und leicht konzipiert. Dadurch lassen sie sich leicht in die Armstruktur integrieren, ohne zu viel Volumen oder Gewicht hinzuzufügen. Darüber hinaus trägt ihr geringer Stromverbrauch dazu bei, die Batterielebensdauer des Roboterarms zu verlängern, was für tragbare oder batteriebetriebene Anwendungen wichtig ist.


Mikromotortreiber bieten auch hinsichtlich der Steuerung Flexibilität. Sie können für den Betrieb in verschiedenen Modi programmiert werden, beispielsweise mit konstanter Geschwindigkeit, variabler Geschwindigkeit oder Drehmomentsteuerung. Dadurch kann sich der Roboterarm an unterschiedliche Aufgaben und Einsatzbedingungen anpassen. In einer Fertigungsumgebung muss der Roboterarm beispielsweise für die Massenproduktion möglicherweise mit hoher Geschwindigkeit arbeiten, während er sich in einer Forschungsumgebung für detaillierte Experimente möglicherweise langsam und präzise bewegen muss.
Bei der Auswahl des richtigen Mikromotortreibers für einen Roboterarm müssen mehrere Faktoren berücksichtigt werden. Der erste ist der Motortyp. Verschiedene Motoren haben unterschiedliche Eigenschaften, wie z. B. Spannungs-, Strom- und Drehmomentanforderungen. Der Mikromotortreiber muss mit dem Motor kompatibel sein, um eine optimale Leistung zu gewährleisten.
Ein weiterer Faktor ist die Kontrollmethode. Es gibt zwei Haupttypen von Steuerungsmethoden: offene und geschlossene Steuerung. Die Steuerung mit offenem Regelkreis ist einfacher und kostengünstiger, bietet jedoch möglicherweise nicht die gleiche Genauigkeit wie die Regelung mit geschlossenem Regelkreis. Bei der Regelung hingegen werden Feedback-Sensoren verwendet, um die Position und Geschwindigkeit des Motors zu überwachen und die Steuersignale entsprechend anzupassen. Dies führt zu einem präziseren und stabileren Betrieb. Sie können mehr darüber erfahrenMotor-geschlossener Regelkreisauf unserer Website.
Neben der Art des Motors und der Steuerungsmethode müssen Sie auch die Belastungsanforderungen des Roboterarms berücksichtigen. Der Mikromotortreiber muss in der Lage sein, die maximale Belastung zu bewältigen, der der Arm während des Betriebs ausgesetzt ist. Hierzu zählen sowohl das Gewicht der zu manipulierenden Objekte als auch die für die Bewegung erforderlichen Kräfte.
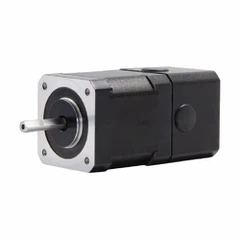
Lassen Sie uns nun über einige spezifische Arten von Mikromotortreibern sprechen, die üblicherweise in Roboterarmen verwendet werden. Eine beliebte Option ist der Schrittmotortreiber. Schrittmotoren sind bekannt für ihre präzise Positionierung und ihr hohes Drehmoment bei niedrigen Drehzahlen. Sie werden häufig in Anwendungen eingesetzt, bei denen eine genaue Steuerung erforderlich ist, beispielsweise bei 3D-Druckern und CNC-Maschinen. Weitere Informationen finden Sie hierPräzisionsgetriebemotorenauf unserer Website.
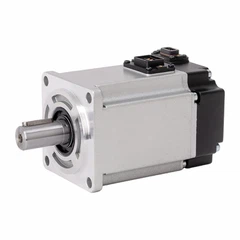
Eine weitere Option ist der Servomotortreiber. Servomotoren ähneln Schrittmotoren, bieten jedoch eine bessere Geschwindigkeitskontrolle und ein höheres Drehmoment bei höheren Geschwindigkeiten. Sie werden häufig in Anwendungen eingesetzt, bei denen eine reibungslose und kontinuierliche Bewegung erforderlich ist, beispielsweise bei Roboterarmen für die industrielle Automatisierung.
Neben Schritt- und Servomotortreibern sind auch andere Arten von Mikromotortreibern erhältlich, beispielsweise bürstenlose DC-Motortreiber und DC-Motortreiber. Jeder Typ hat seine eigenen Vor- und Nachteile und die Wahl hängt von den spezifischen Anforderungen des Roboterarms ab.
Kann ein Mikromotortreiber also in einem Roboterarm verwendet werden? Die Antwort ist ja! Mikromotortreiber bieten präzise Steuerung, kompakte Größe und Flexibilität, was sie zur idealen Wahl für Roboterarme macht. Egal, ob Sie einen kleinen Roboterarm für Verbraucher oder ein großes industrielles Robotersystem bauen, ein Mikromotortreiber kann Ihnen dabei helfen, die Leistung und Funktionalität zu erreichen, die Sie benötigen.
Wenn Sie mehr über Mikromotortreiber erfahren möchten oder spezielle Anforderungen an Ihr Roboterarmprojekt haben, empfehle ich Ihnen, Kontakt mit uns aufzunehmen. Wir sind ein führender Anbieter von Mikromotortreibern und verfügen über eine breite Produktpalette zur Auswahl. Unser Expertenteam kann Ihnen bei der Auswahl des richtigen Mikromotortreibers für Ihre Anwendung helfen und Ihnen technische Unterstützung und Beratung bieten.
Kontaktieren Sie uns noch heute, um das Gespräch zu beginnen und Ihr Roboterarmprojekt auf die nächste Stufe zu bringen!
Referenzen:
- „Robotics: Modelling, Planning and Control“ von Bruno Siciliano, Lorenzo Sciavicco, Luigi Villani und Giuseppe Oriolo
- „Einführung in die Robotik: Mechanik und Steuerung“ von John J. Craig
Anfrage senden