

Wie wählt man einen rahmenlosen Drehmomentmotor aus?
Oct 28, 2026
Eine Nachricht hinterlassen
Als Lieferant von rahmenlosen Torquemotoren verstehe ich die Herausforderungen, denen sich Kunden bei der Auswahl des richtigen Motors für ihre Anwendungen gegenübersehen. Rahmenlose Torquemotoren bieten mehrere Vorteile, wie z. B. eine hohe Drehmomentdichte, kompakte Größe und Direktantriebsfähigkeiten, was sie ideal für eine Vielzahl von Branchen macht, darunter Robotik, Luft- und Raumfahrt und medizinische Geräte. In diesem Blogbeitrag werde ich einige Schlüsselfaktoren nennen, die bei der Auswahl eines rahmenlosen Torquemotors zu berücksichtigen sind.
Bewerbungsvoraussetzungen
Der erste Schritt bei der Auswahl eines gehäuselosen Torquemotors besteht darin, die spezifischen Anforderungen Ihrer Anwendung zu verstehen. Berücksichtigen Sie die folgenden Aspekte:
Drehmoment und Geschwindigkeit
Ermitteln Sie das erforderliche Drehmoment und die erforderliche Drehzahl für Ihre Anwendung. Das Drehmoment ist die Rotationskraft, die der Motor erzeugen kann, während sich die Drehzahl auf die Rotationsgeschwindigkeit bezieht. Unterschiedliche Anwendungen haben unterschiedliche Drehmoment- und Drehzahlanforderungen. Beispielsweise benötigt ein Roboterarm für präzise Bewegungen möglicherweise ein hohes Drehmoment bei niedrigen Geschwindigkeiten, während eine Hochgeschwindigkeitsspindel in einem Bearbeitungszentrum möglicherweise einen Motor benötigt, der bei hohen Geschwindigkeiten mit relativ niedrigem Drehmoment arbeiten kann.
Arbeitszyklus
Der Arbeitszyklus ist das Verhältnis der Betriebszeit des Motors zur Gesamtzeit eines Zyklus. Einige Anwendungen erfordern einen kontinuierlichen Betrieb, während andere möglicherweise einen intermittierenden oder kurzzeitigen Betrieb erfordern. Motoren, die für den Dauerbetrieb ausgelegt sind, müssen in der Lage sein, die Wärme effektiv abzuleiten, da sie über längere Zeiträume laufen. Motoren für den intermittierenden Betrieb können kleiner und kostengünstiger sein, da sie nicht die gleiche Wärmeentwicklung bewältigen müssen.
Präzision und Genauigkeit
Wenn Ihre Anwendung hohe Präzision und Genauigkeit erfordert, beispielsweise in einem Halbleiterfertigungsprozess oder einem medizinischen Bildgebungsgerät, benötigen Sie einen Motor, der eine präzise Steuerung ermöglicht. Suchen Sie nach Motoren mit niedrigem Rastmoment, also der Drehmomentschwankung, die durch die Wechselwirkung zwischen dem Magnetfeld des Motors und den Statorzähnen verursacht wird. Ein geringes Rastmoment sorgt für eine gleichmäßige und präzise Bewegung.
Motorspezifikationen
Sobald Sie Ihre Anwendungsanforderungen genau verstanden haben, können Sie mit der Bewertung der Motorspezifikationen beginnen.
Drehmomentbewertung
Das Nenndrehmoment eines rahmenlosen Torquemotors ist eine der wichtigsten Spezifikationen. Sie gibt das maximale Drehmoment an, das der Motor liefern kann. Stellen Sie sicher, dass Sie einen Motor mit einem Nenndrehmoment wählen, das über dem maximalen Drehmomentbedarf Ihrer Anwendung liegt, um unerwarteten Belastungen oder Schwankungen der Betriebsbedingungen Rechnung zu tragen.
Leistungsdichte
Die Leistungsdichte ist das Verhältnis der Leistungsabgabe des Motors zu seiner Größe. Ein Motor mit hoher Leistungsdichte kann mehr Leistung in einem kleineren Gehäuse liefern, was für Anwendungen mit begrenztem Platz von Vorteil ist. Rahmenlose Torquemotoren sind für ihre hohe Leistungsdichte bekannt, verschiedene Modelle können jedoch unterschiedliche Werte für die Leistungsdichte aufweisen. Vergleichen Sie die Leistungsdichte verschiedener Motoren, um den Motor zu finden, der Ihren Platzverhältnissen am besten entspricht.
Effizienz
Der Motorwirkungsgrad ist von entscheidender Bedeutung, da er den Energieverbrauch und die Wärmeerzeugung des Motors beeinflusst. Ein effizienter Motor wandelt mehr elektrische Energie in mechanische Energie um und reduziert so die Menge der verschwendeten Energie als Wärme. Dies spart nicht nur Energiekosten, sondern trägt auch dazu bei, die Lebensdauer des Motors zu verlängern. Suchen Sie nach Motoren mit hohem Wirkungsgrad, insbesondere für Anwendungen, die einen Dauerbetrieb erfordern.
Motordesign und -konstruktion
Das Design und die Konstruktion des rahmenlosen Torquemotors können sich auch auf seine Leistung und Zuverlässigkeit auswirken.


Stator- und Rotordesign
Stator und Rotor sind die beiden Hauptkomponenten eines gehäuselosen Torquemotors. Der Stator erzeugt das Magnetfeld, während sich der Rotor als Reaktion auf das Magnetfeld dreht. Unterschiedliche Stator- und Rotorkonstruktionen können sich auf die Drehmomenteigenschaften, den Wirkungsgrad und das Rastmoment des Motors auswirken. Beispielsweise kann eine segmentierte Statorkonstruktion im Vergleich zu einer nicht segmentierten Konstruktion eine bessere Wärmeableitung und ein geringeres Rastmoment bieten.
Kühlmethode
Da die Wärmeentwicklung die Leistung und Lebensdauer eines Motors beeinträchtigen kann, ist die Kühlmethode ein wichtiger Gesichtspunkt. Rahmenlose Torquemotoren können mit verschiedenen Methoden gekühlt werden, beispielsweise mit natürlicher Konvektion, erzwungener Luftkühlung oder Flüssigkeitskühlung. Natürliche Konvektion ist die einfachste und kostengünstigste Methode, reicht jedoch für Hochleistungsanwendungen möglicherweise nicht aus. Bei der Zwangsluftkühlung bläst ein Lüfter Luft über den Motor, um die Wärme abzuleiten, während die Flüssigkeitskühlung effizienter ist und höhere Leistungsdichten bewältigen kann.
Montagemöglichkeiten
Berücksichtigen Sie die verfügbaren Montagemöglichkeiten für den rahmenlosen Torquemotor. Unterschiedliche Anwendungen erfordern möglicherweise unterschiedliche Montagekonfigurationen, z. B. Flanschmontage, Stirnmontage oder Wellenmontage. Achten Sie darauf, dass sich der von Ihnen gewählte Motor problemlos in Ihr bestehendes System integrieren lässt.
Produktlinie und Support
Als Lieferant bieten wir eine breite Palette gehäuseloser Torquemotoren an, um den unterschiedlichen Anwendungsanforderungen gerecht zu werden.
Kompakte rahmenlose Torquemotoren
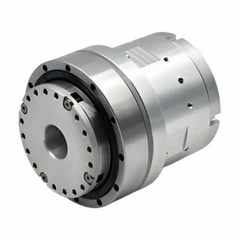
UnserKompakte rahmenlose Torquemotorensind für Anwendungen konzipiert, bei denen der Platz begrenzt ist. Diese Motoren bieten eine hohe Drehmomentdichte in einem kompakten Gehäuse und eignen sich daher ideal für Robotik, Automatisierung im kleinen Maßstab und andere Anwendungen mit engen Platzverhältnissen.
Rahmenlose Torquemotoren mit hoher Steifigkeit
Für Anwendungen, die eine hohe Präzision und Steifigkeit erfordern, wie z. B. Werkzeugmaschinen und Luft- und Raumfahrtausrüstung, sind unsereRahmenlose Torquemotoren mit hoher Steifigkeitsind die perfekte Wahl. Diese Motoren sind darauf ausgelegt, die Durchbiegung zu minimieren und eine stabile Leistung unter hohen Lasten zu bieten.
Technische Unterstützung
Zusätzlich zu unseren hochwertigen Produkten bieten wir auch umfassenden technischen Support. Unser Expertenteam kann Ihnen bei der Auswahl des richtigen Motors für Ihre Anwendung helfen, Installations- und Inbetriebnahmeanleitungen geben und After-Sales-Support bieten. Egal, ob Sie Fragen zu Motorspezifikationen, Leistung oder Wartung haben, wir sind für Sie da.
Abschluss
Die Auswahl des richtigen rahmenlosen Torquemotors erfordert eine sorgfältige Prüfung Ihrer Anwendungsanforderungen, Motorspezifikationen, Design und Konstruktion sowie der Produktlinie und des vom Lieferanten angebotenen Supports. Indem Sie sich die Zeit nehmen, diese Faktoren zu bewerten, können Sie sicherstellen, dass Sie einen Motor auswählen, der Ihren Anforderungen entspricht und zuverlässige Leistung bietet.
Wenn Sie mehr über unsere gehäuselosen Torquemotoren erfahren möchten oder Ihre spezifischen Anwendungsanforderungen besprechen möchten, nehmen Sie gerne Kontakt mit uns auf. Unser Team hilft Ihnen gerne dabei, die beste Wahl für Ihr Projekt zu treffen.
Referenzen
- „Elektromotoren und Antriebe: Grundlagen, Typen und Anwendungen“ von Austin Hughes und Bill Drury.
- „Motion Control Handbook“ von Peter Nachtwey.
Anfrage senden