

Wie lässt sich die Position eines linearen Robotergelenks steuern?
Oct 19, 2026
Eine Nachricht hinterlassen
Die Steuerung der Position eines linearen Robotergelenks ist ein entscheidender Aspekt im Bereich der Robotik, der sich direkt auf die Leistung und Genauigkeit von Robotersystemen auswirkt. Als Lieferant von linearen Robotergelenken weiß ich, wie wichtig es ist, effektive Lösungen für die Positionskontrolle bereitzustellen. In diesem Blog werde ich mich mit den Schlüsselfaktoren und Methoden zur Steuerung der Position eines linearen Robotergelenks befassen.
Die Grundlagen linearer Robotergelenke verstehen
Bevor wir über die Positionssteuerung sprechen, ist es wichtig, ein klares Verständnis der linearen Robotergelenke zu haben. Lineare Robotergelenke sind mechanische Komponenten, die lineare Bewegungen in Robotersystemen ermöglichen. Sie sind darauf ausgelegt, eine präzise und wiederholbare Bewegung entlang einer geraden Linie zu ermöglichen, was für verschiedene Anwendungen wie Pick-and-Place-Vorgänge, Montagelinien und Materialtransport unerlässlich ist.
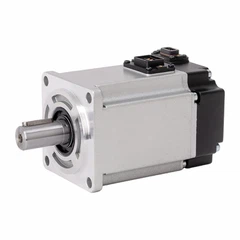
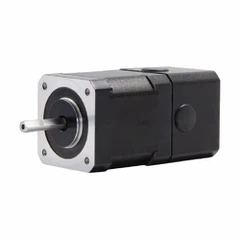
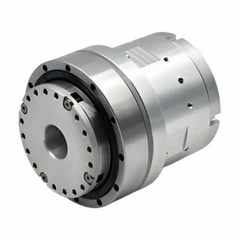
Auf dem Markt sind verschiedene Arten von linearen Robotergelenken erhältlich, jede mit ihren eigenen Eigenschaften und Leistungsparametern. Zum Beispiel,Hochsteife Hochleistungs-Verbindungsmoduleeignen sich für Anwendungen, die eine hohe Belastbarkeit und Stabilität erfordern. Diese Gelenke werden häufig in industriellen Umgebungen eingesetzt, in denen schwere Gegenstände bewegt oder manipuliert werden müssen. Auf der anderen Seite,Leichte Gelenkmodulesind für Anwendungen konzipiert, die schnelle und agile Bewegungen erfordern, beispielsweise in der Elektronikfertigungsindustrie.
Schlüsselfaktoren, die die Positionskontrolle beeinflussen
Mehrere Faktoren können die Positionssteuerung eines linearen Robotergelenks beeinflussen. Einer der wichtigsten Faktoren ist die Genauigkeit der Gelenkbewegung. Dazu gehören die Linearität der Bewegung, die Wiederholbarkeit der Position und die Auflösung des Gelenks. Ein hochpräzises Gelenk kann sicherstellen, dass der Roboter die gewünschte Position präzise erreichen kann, was für Aufgaben, die eine hohe Präzision erfordern, von entscheidender Bedeutung ist.
Ein weiterer Faktor ist die Belastung des Gelenks. Das Gewicht und die Verteilung der Last können die Leistung und Positionskontrolle des Gelenks beeinflussen. Eine starke Belastung kann zu einer Verformung des Gelenks oder einer erhöhten Reibung führen, was zu Fehlern bei der Positionskontrolle führen kann. Daher ist es wichtig, ein Gelenk auszuwählen, das die erwartete Belastung bewältigen kann, und das Robotersystem so zu gestalten, dass die Auswirkungen der Belastung auf das Gelenk minimiert werden.
Auch bei der Lageregelung spielt das Steuerungssystem eine entscheidende Rolle. Ein gut konzipiertes Steuerungssystem kann dem Gelenk genaue und Echtzeit-Rückmeldungen geben, sodass es seine Position basierend auf dem gewünschten Ziel anpassen kann. Das Steuersystem sollte in der Lage sein, verschiedene Arten von Eingangssignalen, wie Positionsbefehle, Geschwindigkeitsbefehle und Kraftbefehle, zu verarbeiten und geeignete Ausgangssignale zum Antrieb des Gelenks zu erzeugen.
Methoden zur Positionskontrolle
Es gibt verschiedene Methoden zur Steuerung der Position eines linearen Robotergelenks. Eine der gebräuchlichsten Methoden ist der Einsatz der Feedback-Steuerung. Bei der Feedback-Steuerung wird die tatsächliche Position des Gelenks mithilfe eines Positionssensors, beispielsweise eines Encoders oder eines linearen Potentiometers, gemessen. Anschließend wird die gemessene Position mit der Sollposition verglichen und aus der Differenz zwischen beiden ein Fehlersignal generiert. Das Steuersystem verwendet dann dieses Fehlersignal, um die Position des Gelenks anzupassen, bis der Fehler minimiert ist.
Eine andere Methode ist die Verwendung einer Open-Loop-Steuerung. Bei der Steuerung mit offenem Regelkreis wird das Gelenk auf der Grundlage eines vorab festgelegten Satzes von Befehlen angetrieben, ohne dass eine Rückmeldung über die tatsächliche Position erfolgt. Diese Methode ist relativ einfach und kostengünstig, eignet sich jedoch möglicherweise nicht für Anwendungen, die eine hohe Präzision erfordern. Die Steuerung mit offenem Regelkreis wird häufig in Anwendungen eingesetzt, bei denen die Last relativ konstant und die Umgebung stabil ist.


Neben Feedback und Open-Loop-Regelung gibt es auch fortgeschrittene Regelungsmethoden wie adaptive Regelung und Fuzzy-Regelung. Die adaptive Steuerung kann die Steuerungsparameter an die sich ändernden Bedingungen des Systems anpassen, beispielsweise an die Last und die Umgebung. Die Fuzzy-Steuerung verwendet Fuzzy-Logik, um unsichere und ungenaue Informationen zu verarbeiten, was in Anwendungen nützlich sein kann, in denen das System komplexe und nichtlineare Eigenschaften aufweist.
Sensortechnologien zur Positionskontrolle
Um eine effektive Positionsregelung zu realisieren, ist der Einsatz geeigneter Sensortechnologien erforderlich. Wie bereits erwähnt, werden üblicherweise Encoder und lineare Potentiometer zur Messung der Gelenkposition verwendet. Encoder können hochauflösende und genaue Positionsinformationen liefern und sind in verschiedenen Ausführungen erhältlich, beispielsweise als Inkremental-Encoder und Absolut-Encoder. Inkrementale Encoder messen die Positionsänderung relativ zu einem Referenzpunkt, während absolute Encoder die absolute Position des Gelenks liefern können.
Linearpotentiometer sind eine weitere Art von Positionssensoren, die in linearen Robotergelenken eingesetzt werden können. Sie funktionieren, indem sie den Widerstand eines Potentiometers messen, während sich das Gelenk bewegt. Linearpotentiometer sind relativ einfach und kostengünstig, verfügen jedoch im Vergleich zu Encodern möglicherweise über eine begrenzte Genauigkeit und Auflösung.
Neben Positionssensoren können auch Kraftsensoren zur Positionsregelung eingesetzt werden. Kraftsensoren können die auf das Gelenk ausgeübte Kraft messen und so Hindernisse erkennen oder sicherstellen, dass sich das Gelenk im sicheren Bereich bewegt. Beispielsweise kann bei einem Pick-and-Place-Vorgang ein Kraftsensor verwendet werden, um die Kraft zu erfassen, wenn der Roboter einen Gegenstand aufnimmt, und um die Position des Gelenks entsprechend anzupassen.
Kalibrierung und Wartung
Die Kalibrierung ist ein wichtiger Schritt zur Sicherstellung der Genauigkeit der Positionsregelung. Eine regelmäßige Kalibrierung kann helfen, etwaige Fehler oder Abweichungen bei der Positionsmessung des Gelenks zu kompensieren. Die Kalibrierung sollte unter Verwendung einer bekannten Referenzposition oder einer Kalibrierungsvorrichtung durchgeführt werden und die Ergebnisse sollten zur späteren Bezugnahme aufgezeichnet werden.
Auch die Wartung ist entscheidend für die langfristige Leistung des Linearrobotergelenks. Eine regelmäßige Inspektion und Schmierung kann dazu beitragen, Verschleiß vorzubeugen und die reibungslose Funktion des Gelenks sicherzustellen. Beschädigte oder abgenutzte Komponenten sollten umgehend ausgetauscht werden, um weitere Probleme zu vermeiden.
Abschluss
Die Steuerung der Position eines linearen Robotergelenks ist eine komplexe, aber wesentliche Aufgabe im Bereich der Robotik. Durch das Verständnis der Schlüsselfaktoren, die die Positionssteuerung beeinflussen, den Einsatz geeigneter Steuerungsmethoden und Sensortechnologien sowie die Durchführung regelmäßiger Kalibrierung und Wartung können wir sicherstellen, dass das lineare Robotergelenk eine genaue und zuverlässige Leistung erbringen kann.
Als Lieferant von Linearrobotergelenken bieten wir ein breites Sortiment anGemeinsame Moduleum den vielfältigen Bedürfnissen unserer Kunden gerecht zu werden. Ganz gleich, ob Sie ein Hochleistungs-Gelenkmodul mit hoher Steifigkeit oder ein leichtes Gelenkmodul benötigen, wir haben die richtige Lösung für Sie. Wenn Sie an unseren Produkten interessiert sind oder Fragen zur Positionskontrolle linearer Robotergelenke haben, können Sie sich gerne für weitere Gespräche und Beschaffungsverhandlungen an uns wenden.
Referenzen
- Craig, JJ (2005). Einführung in die Robotik: Mechanik und Steuerung. Pearson Prentice Hall.
- Siciliano, B., Sciavicco, L., Villani, L. & Oriolo, G. (2008). Robotik: Modellierung, Planung und Steuerung. Springer.
- Spong, MW, Hutchinson, S. & Vidyasagar, M. (2006). Robotermodellierung und -steuerung. Wiley.
Anfrage senden