

Worin bestehen die Unterschiede zwischen pneumatischen und servogesteuerten Robotergelenken?
May 29, 2026
Eine Nachricht hinterlassen
Als Lieferant vonGelenke des RobotersIch habe die rasante Entwicklung der Robotergelenktechnologien in den letzten Jahren aus erster Hand miterlebt. Zwei bekannte Arten von Robotergelenken sind pneumatische und servogesteuerte Gelenke. In diesem Blog werde ich die Unterschiede zwischen diesen beiden Typen untersuchen, die Ihnen dabei helfen können, eine fundierte Entscheidung bei der Auswahl der geeigneten Gelenke für Ihre Roboteranwendungen zu treffen.
1. Arbeitsprinzipien
Pneumatische Robotergelenke
Pneumatische Verbindungen funktionieren nach dem Prinzip der Druckluft. Druckluft wird in einem Behälter gespeichert und dann an einen pneumatischen Aktuator, beispielsweise einen Zylinder oder eine Membran, abgegeben. Wenn die Druckluft in den Aktuator eintritt, erzeugt sie eine Kraft, die den Kolben oder die Membran bewegt, was wiederum eine Bewegung des Gelenks bewirkt. Die Bewegung erfolgt häufig linear oder rotatorisch, je nach Bauart des Aktuators. Beispielsweise kann in einem einfachen pneumatischen Roboterarm ein Pneumatikzylinder zum Aus- und Einfahren des Arms verwendet werden, während ein Drehantrieb zum Drehen des Arms um einen Drehpunkt verwendet werden kann.
Servogesteuerte Robotergelenke
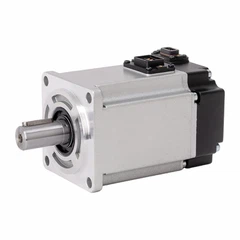
Servogesteuerte Gelenke basieren auf Servomotoren. Ein Servomotor besteht aus einem Motor, einem Rückkopplungsmechanismus (normalerweise einem Encoder) und einem Steuerkreis. Der Steuerkreis empfängt ein Befehlssignal, das die gewünschte Position, Geschwindigkeit oder das gewünschte Drehmoment des Gelenks vorgibt. Der Feedback-Mechanismus überwacht kontinuierlich die tatsächliche Position, Geschwindigkeit oder das Drehmoment des Motors und sendet diese Informationen zurück an den Steuerkreis. Der Steuerkreis passt dann die Motorleistung an, um die Differenz zwischen Soll- und Istwert zu minimieren. Dieses geschlossene Regelsystem ermöglicht eine präzise Steuerung der Gelenkbewegung.
2. Leistungsmerkmale
Bewegungspräzision
Servogesteuerte Gelenke bieten im Vergleich zu pneumatischen Gelenken eine deutlich höhere Bewegungspräzision. Das geschlossene Regelsystem in Servomotoren ermöglicht es ihnen, der befohlenen Position, Geschwindigkeit und dem Drehmoment genau zu folgen. Dies macht servogesteuerte Gelenke ideal für Anwendungen, die eine hohe Präzision erfordern, wie z. B. Pick-and-Place-Vorgänge in der Elektronikfertigung oder in der chirurgischen Robotik. Andererseits sind pneumatische Gelenke aufgrund von Faktoren wie Luftkompressibilität und Reibung in den Aktuatoren im Allgemeinen weniger präzise. Bei der Bewegung pneumatischer Gelenke kann es zu einem gewissen Maß an Überschwingen oder Spiel kommen, was die Genauigkeit des Roboterbetriebs beeinträchtigen kann.
Geschwindigkeit und Beschleunigung
Servogesteuerte Gelenke können hohe Geschwindigkeiten und schnelle Beschleunigungen erreichen. Der Servomotor kann seine Leistung basierend auf dem Steuersignal schnell anpassen, sodass sich das Gelenk schnell in die gewünschte Position bewegen kann. Im Gegensatz dazu sind pneumatische Gelenke hinsichtlich Geschwindigkeit und Beschleunigung begrenzt. Die Durchflussmenge der Druckluft und die Trägheit der Antriebskomponenten begrenzen die maximal erreichbare Geschwindigkeit und Beschleunigung. Pneumatikgelenke eignen sich besser für Anwendungen, bei denen mäßige Geschwindigkeit und Beschleunigung ausreichen, wie beispielsweise einfache Materialtransportaufgaben.
Last – Tragfähigkeit
Pneumatikgelenke können eine relativ hohe Kraftabgabe liefern und eignen sich daher für Anwendungen, die eine hohe Tragfähigkeit erfordern. Die von einem pneumatischen Aktuator erzeugte Kraft ist proportional zum Druck der Druckluft und der Fläche des Kolbens oder der Membran. Allerdings kann die Belastbarkeit servogesteuerter Gelenke auch recht hoch sein, insbesondere beim Einsatz von Servomotoren mit hohem Drehmoment. Der Vorteil servogesteuerter Gelenke besteht darin, dass sie über einen weiten Drehzahlbereich ein konstantes Drehmoment aufrechterhalten können, was für Anwendungen von Vorteil ist, bei denen die Last während des Betriebs variiert.
3. Kostenüberlegungen
Anschaffungskosten
Pneumatikgelenke haben im Allgemeinen geringere Anschaffungskosten als servogesteuerte Gelenke. Pneumatikkomponenten wie Zylinder, Ventile und Luftkompressoren sind relativ kostengünstig. Darüber hinaus ist die Steuerung pneumatischer Gelenke oft einfacher, was die Kosten weiter senkt. Servogesteuerte Gelenke hingegen erfordern teurere Servomotoren, Encoder und Steuerkreise. Die Kosten einer servogesteuerten Verbindung können um ein Vielfaches höher sein als die einer pneumatischen Verbindung, insbesondere bei Anwendungen mit hoher Präzision und hohem Drehmoment.
Betriebskosten
Zu den Betriebskosten pneumatischer Verbindungen zählen auch die Kosten für die Drucklufterzeugung, die insbesondere bei Großanwendungen erheblich sein können. Druckluftsysteme benötigen Energie zum Betrieb des Luftkompressors, außerdem kann es zu Verlusten durch Leckagen in den Pneumatikleitungen kommen. Servogesteuerte Gelenke verbrauchen elektrische Energie, der Energieverbrauch kann jedoch genauer gesteuert werden. Darüber hinaus haben servogesteuerte Gelenke im Vergleich zu pneumatischen Gelenken im Allgemeinen eine längere Lebensdauer und erfordern weniger Wartung, was auf lange Sicht die Gesamtbetriebskosten senken kann.
4. Anwendungsszenarien
Pneumatische Gelenke
Pneumatische Verbindungen werden häufig in Anwendungen eingesetzt, bei denen Kosteneffizienz, Einfachheit und hohe Kraftabgabe erforderlich sind. Einige typische Anwendungen sind:
- Automobilbau: Pneumatikgelenke werden in Montagelinien für Aufgaben wie Heben, Spannen und Pressen eingesetzt. Die hohe Kraftabgabe pneumatischer Antriebe ermöglicht die Handhabung schwerer Komponenten und die Einfachheit des pneumatischen Systems erleichtert die Integration in die Produktionslinie.
- Verpackungsindustrie: Pneumatikgelenke werden in Verpackungsmaschinen für Aufgaben wie Befüllen, Verschließen und Etikettieren eingesetzt. Aufgrund der moderaten Geschwindigkeits- und Kraftanforderungen dieser Anwendungen sind pneumatische Gelenke eine geeignete Wahl.
Servogesteuerte Gelenke
Servogesteuerte Gelenke werden in Anwendungen bevorzugt, die hohe Präzision, Geschwindigkeit und Flexibilität erfordern. Einige Beispiele sind:


- Roboterarm in der Elektronikfertigung: Servogesteuerte Gelenke werden in Roboterarmen für Pick-and-Place-Vorgänge kleiner elektronischer Komponenten verwendet. Die hohe Präzision und Geschwindigkeit der servogesteuerten Verbindungen gewährleisten eine genaue Platzierung der Komponenten, was für die Qualität des Endprodukts von entscheidender Bedeutung ist.
- Humanoide Roboter: Servogesteuerte Gelenke werden in humanoiden Robotern verwendet, um menschliche Bewegungen nachzuahmen. Die Fähigkeit, Position, Geschwindigkeit und Drehmoment der Gelenke präzise zu steuern, ermöglicht es humanoiden Robotern, komplexe Aufgaben wie Gehen, Greifen und Interaktion mit der Umgebung auszuführen.
5. Unser Produktangebot
Als Lieferant vonGelenke des RobotersWir bieten eine breite Palette an Robotergelenken an, um den unterschiedlichen Kundenbedürfnissen gerecht zu werden. UnserMikroroboter-Gelenkmodulesind für Anwendungen konzipiert, die kleine und hochpräzise Gelenke erfordern, wie z. B. Mikromontage und medizinische Robotik. Diese Module sind kompakt und leicht, bieten jedoch eine hervorragende Leistung in Bezug auf Bewegungspräzision und Geschwindigkeit.
Wir bieten auchLeichte Gelenkmodule, die für Anwendungen geeignet sind, bei denen es auf Gewichtsreduzierung ankommt, wie zum Beispiel mobile Roboter und Flugdrohnen. Diese Module bestehen aus leichten Materialien, ohne Einbußen bei Festigkeit und Leistung hinnehmen zu müssen.
6. Fazit
Zusammenfassend lässt sich sagen, dass pneumatische und servogesteuerte Robotergelenke ihre eigenen Vor- und Nachteile haben. Pneumatikgelenke sind kostengünstig, einfach und können eine hohe Kraftabgabe bieten, wodurch sie für Anwendungen geeignet sind, bei denen mäßige Präzision und Geschwindigkeit ausreichend sind. Servogesteuerte Gelenke hingegen bieten eine hohe Präzision, Geschwindigkeit und Flexibilität, sind aber teurer. Bei der Wahl zwischen diesen beiden Verbindungstypen ist es wichtig, die spezifischen Anforderungen Ihrer Anwendung zu berücksichtigen, wie z. B. Präzision, Geschwindigkeit, Tragfähigkeit und Kosten.
Wenn Sie Interesse an unserem habenGelenke des RobotersProdukte oder Fragen zur Auswahl von Robotergelenken haben, können Sie sich gerne für weitere Gespräche und Beschaffungsverhandlungen an uns wenden. Wir sind bestrebt, Ihnen die besten Lösungen für Ihre Roboteranwendungen zu bieten.
Referenzen
- Spong, MW, Hutchinson, S. & Vidyasagar, M. (2006). Robotermodellierung und -steuerung. Wiley.
- Craig, JJ (2005). Einführung in die Robotik: Mechanik und Steuerung. Pearson Prentice Hall.
- Parnianpour, M. (2011). Pneumatische Aktuatoren und Systeme. Springer.
Anfrage senden