

Welchen Energiebedarf haben Robotergelenke?
Oct 12, 2026
Eine Nachricht hinterlassen
Hallo! Als Lieferant von Robotergelenken bekomme ich in letzter Zeit viele Fragen zum Leistungsbedarf von Robotergelenken. Deshalb dachte ich, ich schreibe diesen Blog, um einige Erkenntnisse zu diesem Thema zu teilen.
Lassen Sie uns zunächst verstehen, warum der Leistungsbedarf für Robotergelenke so wichtig ist. Robotergelenke sind die beweglichen Teile, die es einem Roboter ermöglichen, verschiedene Aufgaben auszuführen. Ob es ein ist6-gelenkiger Roboterarmzum Einsatz in industriellen Montagelinien oder aRoboterbeingelenkBei einem Laufroboter wirkt sich der Stromverbrauch direkt auf seine Leistung, Effizienz und Lebensdauer aus.
Faktoren, die den Strombedarf beeinflussen
Art der Verbindung
Verschiedene Arten von Robotergelenken haben unterschiedliche Energieanforderungen. Zum Beispiel einLineares Robotergelenkist so konzipiert, dass es sich in einer geraden Linie bewegt. Diese Gelenke benötigen normalerweise eine gewisse Kraft, um die Reibung zu überwinden und die Last entlang der linearen Bahn zu bewegen. Andererseits benötigen Drehgelenke, wie sie in einem Roboterarm mit sechs Gelenken vorkommen, Kraft, um den Arm genau zu drehen und zu positionieren. Die für Drehgelenke erforderliche Kraft hängt von Faktoren wie dem Drehmoment ab, das zum Bewegen des Arms erforderlich ist, und der Geschwindigkeit, mit der er rotiert.
Laden
Die Last, die ein Robotergelenk tragen muss, bestimmt maßgeblich seinen Leistungsbedarf. Wenn ein Gelenk eine schwere Last trägt, benötigt es mehr Kraft, um diese Last zu bewegen. In einer industriellen Umgebung beispielsweise benötigt ein Roboterarm, der zum Heben und Bewegen schwerer Gegenstände verwendet wird, mehr Leistung als ein Roboterarm, der für leichtere Aufgaben wie das Aufnehmen und Platzieren kleiner Komponenten verwendet wird.
Geschwindigkeit und Beschleunigung
Auch die Geschwindigkeit, mit der sich ein Robotergelenk bewegt, und die Geschwindigkeit, mit der es beschleunigt, wirken sich auf seinen Stromverbrauch aus. Schnellere Bewegungen und höhere Beschleunigung erfordern mehr Leistung. Wenn sich beispielsweise ein Roboterbeingelenk schnell bewegen muss, damit ein Roboter schnell gehen kann, verbraucht es mehr Energie, als wenn er sich langsamer bewegen würde.


Effizienz des Gelenks
Die Effizienz eines Robotergelenks spielt eine entscheidende Rolle für den Leistungsbedarf. Eine effizientere Verbindung wandelt einen höheren Prozentsatz der Eingangsleistung in nutzbare mechanische Arbeit um und reduziert so den Gesamtstromverbrauch. Faktoren wie die Qualität der Lager, die Konstruktion des Getriebesystems und die Art des verwendeten Motors können die Effizienz einer Verbindung beeinflussen.
Berechnung des Strombedarfs
Um den Leistungsbedarf für ein Robotergelenk zu berechnen, müssen wir die folgende Formel berücksichtigen:
Leistung (P) = Drehmoment (T) × Winkelgeschwindigkeit (ω)
Das Drehmoment ist die Kraft, die eine Drehung verursacht, und die Winkelgeschwindigkeit ist die Geschwindigkeit, mit der sich das Gelenk dreht. Für lineare Verbindungen ist die Formel etwas anders:
Leistung (P) = Kraft (F) × Geschwindigkeit (v)
Dabei ist Kraft die Kraft, die benötigt wird, um die Last zu bewegen, und Geschwindigkeit ist die Geschwindigkeit, mit der sich das Gelenk bewegt.
Nehmen wir ein Beispiel eines 6-gelenkigen Roboterarms. Angenommen, wir kennen das Drehmoment, das jedes Gelenk benötigt, um eine bestimmte Last zu bewegen, und die Winkelgeschwindigkeit, mit der sich die Gelenke drehen müssen. Mit der Formel P = T × ω können wir die für jedes Gelenk erforderliche Leistung berechnen. Dann können wir den Leistungsbedarf aller Gelenke zusammenfassen, um die Gesamtleistung zu erhalten, die der Roboterarm benötigt.
Erfüllung der Stromanforderungen
Nachdem wir den Strombedarf für ein Robotergelenk berechnet haben, besteht der nächste Schritt darin, sicherzustellen, dass das Gelenk über eine ausreichende Stromversorgung verfügt. Dies kann auf verschiedene Arten erreicht werden:
Netzteile
Die Verwendung eines hochwertigen Netzteils (PSU) ist unerlässlich. Das Netzteil sollte in der Lage sein, das Robotergelenk mit einer stabilen Spannung und einem stabilen Strom zu versorgen. Es ist wichtig, ein Netzteil zu wählen, dessen Nennleistung etwas über dem berechneten Strombedarf liegt, um etwaige Stromschwankungen oder zusätzliche Lasten zu berücksichtigen.
Motorauswahl
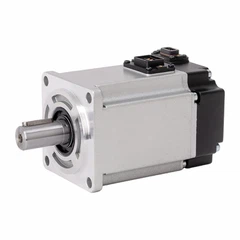
Der im Robotergelenk eingesetzte Motor ist eine Schlüsselkomponente zur Erfüllung des Leistungsbedarfs. Verschiedene Motortypen, wie Gleichstrommotoren, Wechselstrommotoren und Servomotoren, haben unterschiedliche Leistungseigenschaften. Servomotoren sind beispielsweise für ihre hohe Präzision und ihre Fähigkeit zur präzisen Drehmomentsteuerung bekannt und eignen sich daher für Anwendungen, bei denen präzise Bewegungen erforderlich sind.
Energiemanagementsysteme
Die Implementierung eines Energiemanagementsystems kann dazu beitragen, den Stromverbrauch von Robotergelenken zu optimieren. Diese Systeme können den Stromverbrauch der Gelenke überwachen und die Stromversorgung entsprechend anpassen. Wenn beispielsweise ein Gelenk nicht verwendet wird, kann das Energiemanagementsystem die Stromversorgung dieses Gelenks reduzieren, um Energie zu sparen.
Unsere Rolle als Lieferant von Robotergelenken
Als Lieferant von Robotergelenken wissen wir, wie wichtig es ist, Gelenke bereitzustellen, die den Leistungsanforderungen unserer Kunden entsprechen. Wir bieten eine große Auswahl an Robotergelenken, darunter6-gelenkiger Roboterarm,Roboterbeingelenk, UndLineares Robotergelenk. Unsere Gelenke sind auf hohe Effizienz ausgelegt, um sicherzustellen, dass sie weniger Strom verbrauchen und dennoch eine hervorragende Leistung erbringen.
Wir bieten unseren Kunden auch technischen Support. Wenn Sie sich über den Leistungsbedarf Ihrer Robotergelenke nicht sicher sind, kann Ihnen unser Expertenteam bei der Berechnung des Leistungsbedarfs und der Auswahl der richtigen Gelenke für Ihre Anwendung helfen.
Kontaktieren Sie uns für die Beschaffung
Wenn Sie auf der Suche nach hochwertigen Robotergelenken sind und Ihren Energie- und Beschaffungsbedarf besprechen möchten, würden wir uns freuen, von Ihnen zu hören. Ganz gleich, ob Sie an einem kleinen Robotikprojekt oder einer großen industriellen Anwendung arbeiten, wir haben die richtigen Gelenke für Sie. Kontaktieren Sie uns und lassen Sie uns ein Gespräch darüber beginnen, wie wir Ihre Anforderungen an Robotergelenke erfüllen können.
Referenzen
- Robotik: Modellierung, Planung und Steuerung von Bruno Siciliano, Lorenzo Sciavicco, Luigi Villani und Giuseppe Oriolo
- Mechatronik: Ein integrierter Ansatz von David G. Alciatore und Michael B. Histand
Anfrage senden