

Wie funktioniert ein DC-Servoregler?
Aug 27, 2026
Eine Nachricht hinterlassen
Im Bereich der Automatisierung und Präzisionssteuerung spielen DC-Servoregler eine zentrale Rolle. Als Lieferant von DC-Servocontrollern werde ich oft nach der Funktionsweise dieser Geräte gefragt. In diesem Blog werde ich in das Innenleben eines DC-Servocontrollers eintauchen und seine Komponenten, Prinzipien und Anwendungen untersuchen.
Die Grundlagen eines DC-Servosystems verstehen
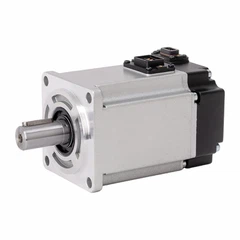
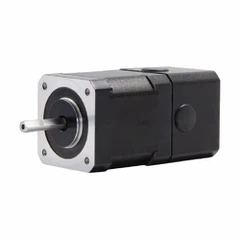
Ein DC-Servosystem besteht aus drei Hauptkomponenten: einem DC-Servomotor, einem Feedback-Gerät und einem DC-Servocontroller. Der DC-Servomotor ist für die Umwandlung elektrischer Energie in mechanische Bewegung verantwortlich. Das Feedback-Gerät, beispielsweise ein Encoder oder ein Resolver, liefert Informationen über die Position, Geschwindigkeit und das Drehmoment des Motors. Der DC-Servocontroller verarbeitet diese Feedback-Informationen und passt die Eingangsspannung oder den Eingangsstrom des Motors an, um die gewünschte Bewegung zu erreichen.
So funktioniert ein DC-Servocontroller
Der Betrieb eines DC-Servoreglers kann in mehrere Schritte unterteilt werden:
1. Sollwerteingabe
Der erste Schritt besteht darin, die gewünschte Position, Geschwindigkeit oder das gewünschte Drehmoment des Motors einzustellen. Dieser Sollwert kann über verschiedene Mittel eingegeben werden, beispielsweise über ein Potentiometer, einen digitalen Eingang oder eine Kommunikationsschnittstelle. Der Sollwert stellt den Zielwert dar, den der Motor erreichen soll.
2. Feedback-Erfassung
Das Feedback-Gerät überwacht kontinuierlich die tatsächliche Position, Geschwindigkeit und das Drehmoment des Motors. Diese Informationen werden in Form elektrischer Signale an den DC-Servoregler zurückgesendet. Die Rückmeldungssignale werden mit dem Sollwert verglichen, um den Fehler zwischen Soll- und Istwert zu ermitteln.
3. Fehlerberechnung
Der DC-Servoregler berechnet den Fehler zwischen dem Sollwert und den Rückmeldungssignalen. Dieser Fehler stellt die Differenz zwischen der gewünschten und der tatsächlichen Bewegung des Motors dar. Anhand dieses Fehlers ermittelt der Controller die entsprechende Korrekturmaßnahme.
4. Steueralgorithmus
Der DC-Servocontroller verwendet einen Steueralgorithmus, um die erforderliche Ausgangsspannung oder den erforderlichen Ausgangsstrom zu berechnen und so den Fehler zu minimieren. Es gibt verschiedene Arten von Steuerungsalgorithmen, beispielsweise die Proportional-Integral-Differential-Steuerung (PID), die in DC-Servosystemen weit verbreitet ist. Der PID-Regler passt die Ausgabe basierend auf den Proportional-, Integral- und Ableitungstermen des Fehlers an.


5. Ausgabegenerierung
Basierend auf dem Steueralgorithmus erzeugt der DC-Servocontroller die entsprechende Ausgangsspannung oder den entsprechenden Ausgangsstrom zum Antrieb des DC-Servomotors. Der Ausgang erfolgt typischerweise in Form eines Pulsweitenmodulationssignals (PWM), das die durchschnittliche an den Motor angelegte Spannung steuert. Das PWM-Signal kann angepasst werden, um die Geschwindigkeit und das Drehmoment des Motors zu variieren.
6. Motorsteuerung
Die Ausgangsspannung oder der Ausgangsstrom des DC-Servocontrollers wird an den DC-Servomotor angelegt. Der Motor wandelt diese elektrische Energie in mechanische Bewegung um, wodurch der Motor rotiert. Das Feedback-Gerät überwacht kontinuierlich die Bewegung des Motors und liefert aktualisierte Rückmeldungen an die Steuerung, sodass diese Anpassungen in Echtzeit vornehmen kann.
Komponenten eines DC-Servocontrollers
Ein DC-Servoregler besteht typischerweise aus folgenden Komponenten:
1. Mikrocontroller
Der Mikrocontroller ist das Herzstück des DC-Servocontrollers. Es verarbeitet den Sollwerteingang, die Rückmeldesignale und den Regelalgorithmus. Es generiert auch die Ausgangssignale zum Antrieb des Motors. Der Mikrocontroller kann ein Single-Chip-Mikrocontroller oder ein komplexerer Mikroprozessor sein.
2. Leistungsverstärker
Der Leistungsverstärker ist dafür verantwortlich, die Ausgangssignale des Mikrocontrollers auf einen Pegel zu verstärken, der ausreicht, um den Gleichstrom-Servomotor anzutreiben. Der Leistungsverstärker kann ein Linearverstärker oder ein Schaltverstärker sein. Schaltverstärker sind effizienter und werden häufig in DC-Servoreglern verwendet.
3. Feedback-Schnittstelle
Die Feedback-Schnittstelle dient zum Anschluss des Feedback-Geräts an den DC-Servocontroller. Es wandelt die Rückmeldungssignale des Geräts in ein Format um, das vom Mikrocontroller verarbeitet werden kann. Die Feedback-Schnittstelle kann je nach Art des Feedback-Geräts analog oder digital sein.
4. Kommunikationsschnittstelle
Über die Kommunikationsschnittstelle kann der DC-Servocontroller mit anderen Geräten kommunizieren, beispielsweise mit einer speicherprogrammierbaren Steuerung (SPS) oder einem Computer. Die Kommunikationsschnittstelle kann eine serielle Schnittstelle wie RS-232 oder RS-485 oder eine Netzwerkschnittstelle wie Ethernet sein.
Anwendungen von DC-Servocontrollern
DC-Servocontroller werden häufig in einer Vielzahl von Anwendungen eingesetzt, darunter:
1. Robotik
DC-Servocontroller werden zur Steuerung der Bewegung von Roboterarmen, Gelenken und Greifern verwendet. Sie ermöglichen eine präzise Steuerung der Position, Geschwindigkeit und des Drehmoments des Roboters, sodass der Roboter komplexe Aufgaben mit hoher Genauigkeit ausführen kann.
2. Werkzeugmaschinen
DC-Servoregler werden in Werkzeugmaschinen wie Drehmaschinen, Fräsmaschinen und Schleifmaschinen eingesetzt. Sie steuern die Bewegung der Schneidwerkzeuge und des Werkstücks und sorgen so für hohe Präzision und Qualität im Bearbeitungsprozess.
3. Verpackungsmaschinen
DC-Servoregler werden in Verpackungsmaschinen eingesetzt, um die Bewegung der Verpackungsmaterialien zu steuern, beispielsweise in Förderbändern, Abfüllmaschinen und Etikettiermaschinen. Sie ermöglichen eine genaue Kontrolle des Verpackungsprozesses und sorgen so für gleichbleibende Qualität und Produktivität.
4. Medizinische Ausrüstung
DC-Servocontroller werden in medizinischen Geräten wie Operationsrobotern, Bildgebungssystemen und Patientenüberwachungsgeräten eingesetzt. Sie ermöglichen eine präzise Steuerung der Bewegung und des Betriebs des Geräts und gewährleisten so eine sichere und wirksame medizinische Behandlung.
Abschluss
Zusammenfassend lässt sich sagen, dass ein DC-Servocontroller ein hochentwickeltes Gerät ist, das bei Präzisionssteuerungsanwendungen eine entscheidende Rolle spielt. Wenn Sie verstehen, wie ein DC-Servocontroller funktioniert, können Sie fundierte Entscheidungen bei der Auswahl und Verwendung dieser Geräte treffen. Als Lieferant von DC-Servoreglern bieten wir eine breite Palette hochwertiger Produkte anDC-Servocontrollerdie auf die Anforderungen verschiedener Anwendungen zugeschnitten sind. Wenn Sie mehr über unsere Produkte erfahren möchten oder Fragen haben, können Sie uns gerne für ein ausführliches Gespräch und eine mögliche Beschaffung kontaktieren.
Referenzen
- Dorf, RC, & Bishop, RH (2016). Moderne Steuerungssysteme. Pearson.
- Kuo, BC (2002). Automatische Kontrollsysteme. Prentice Hall.
- Ogata, K. (2010). Moderne Steuerungstechnik. Prentice Hall.
Anfrage senden